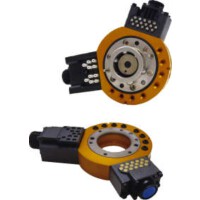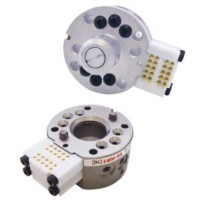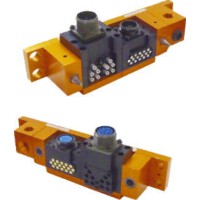
QMCF
-
![]()
QMCF
ロボットアームの動きでフィンガーを着脱
・ロボットアームの動きによりフィンガーの自動着脱が可能です。
・リング溝部をインジェクトピンに引っ掛けてクランプピンを抜き差しするだけで、簡単にフィンガーの着脱ができます。
■さまざまなロボットハンドと組み合わせ可能
・ハンドに合わせて取り付けやプレートを設計できるため、クランプピンを取り付けられるさまざまなロボットハンドと組み合わせて使用できます。
・特定のメーカーや専用ハンドに限定されず、ハンド全体を交換する方法よりもシンプルかつ経済的です。
■メカ式締結機構でフィンガーを確実にロック
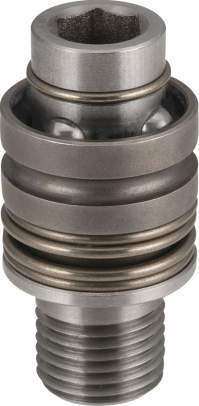
・爪チェンジャーにクランプピンを挿入すると、内部のボールがクランプピンを保持します。ボールとクサビによるメカ式締結機構でフィンガーを確実にロックし、イジェクトピンでアンロックするまでロック状態を保持します。
・イマオが締結部品で培ってきた技術を活用したメカ式のため、ロック機構を動作させるための電気配線やエア配管は必要ありません。
■小型ロボットにも組み込みやすい省スペース・軽量設計
・ハンドごとではなくフィンガーだけを交換するため、交換機構を省スペースに構成でき、設備レイアウトの自由度が広がります。
・また、小型で軽量なシステム構成によりロボットの可搬重量への影響を抑え、可搬重量に制約のある小型ロボットにも組み込みやすくなっています。
【爪チェンジャー】
・爪チャンジャーは、ロボットアームのシンプルな動きだけでハンドとフィンガーとの着脱を行えるメカ式の締結部品です。
・ハンドはそのままに、ワークに合わせてフィンガーを自動交換することで、低コストで柔軟なシステムを実現できます。
共通仕様
| 本体、スライドピン | SUS303 |
|---|---|
| リング | SUS630 析出硬化処理 |
| ボール | SUS440C 焼入焼戻 |
| スプリング | SUS304WPB |